El receptor GNSS de una tablet da posiciones con un error de unos pocos metros. Para llegar al centímetro hacen falta un receptor compatible con RTK, datos de corrección y una vista despejada del cielo. La diferencia entre GPS, GNSS y RTK y las clases de precisión existentes se explican en el artículo GPS, GNSS y RTK: clases de precisión explicadas. Este artículo describe el montaje práctico: qué hacen el rover y la base, cómo llegan los datos de corrección a la tablet por NTRIP y red móvil, si el receptor va dentro del equipo o se conecta por fuera, cuánto tarda un fix y dónde se pierde. Los valores de los equipos proceden de las fichas técnicas de los modelos de RobustBook. Los datos de procedimiento proceden de documentos de u-blox y de los de SAPOS, el servicio de posicionamiento por satélite de la cartografía oficial alemana. Una laguna de entrada: para el RuggON SPARK 7 GSS RTK, la ficha técnica del fabricante cita «GNSS RTK Positioning», pero no indica receptor, antena ni precisión. La sección sobre los equipos de nuestra gama trata de ello.
Rover y base: qué aporta cada lado
Un montaje RTK tiene dos receptores. La base está en un punto de posición conocida y envía datos de corrección de forma continua. El rover es el receptor móvil, aquí el de la tablet o conectado a ella. Calcula su posición con respecto a los datos de la base. Primero indica «RTK float» y, cuando las fases de la portadora están resueltas sin ambigüedad, «RTK fixed». Según u-blox, la precisión centimétrica respecto a la base solo vale en el estado «fixed».
Para que el rover intente un fix, el flujo de datos debe contener dos cosas. El manual de integración del módulo u-blox ZED-F9P (revisión R16, 30.10.2024) nombra los datos de observación de la base (mensajes de tipo MSM4 o MSM7) y un mensaje de posición de la base (RTCM 1005 o 1006). El identificador de estación debe coincidir en ambos. Además, las correcciones deben corresponder a la configuración de señales del rover, es decir, a los sistemas de satélites que evalúa. El ZED-F9P sirve aquí de ejemplo de receptor RTK; las fichas técnicas de los equipos de RobustBook no indican qué receptores llevan las tablets.
Una base propia encaja con distancias cortas. Como montajes típicos, u-blox describe una base y un rover a pocos cientos de metros uno del otro. Como alternativa, el rover toma correcciones de un servicio por suscripción: de una referencia fija dentro de 50 km o de un servicio VRS que genera las correcciones para la posición del rover. La ficha técnica del módulo (ZED-F9P-04B, revisión R05, 21.03.2024) indica 0,01 m + 1 ppm para RTK. Se midió con una línea base de 1 km y antenas patch sobre un buen plano de masa, y la parte en ppm solo vale para líneas base de hasta 20 km. A 20 km de distancia eso resulta en 3 cm. El valor pertenece al módulo, no a ninguno de nuestros equipos.
Datos de corrección por NTRIP y red móvil
NTRIP es un protocolo que transmite flujos de datos GNSS por Internet. Se basa en HTTP/1.1 y se desarrolló en la Agencia Federal alemana de Cartografía y Geodesia (BKG) junto con la Universidad Técnica de Dortmund. En septiembre de 2004, la versión 1.0 pasó a ser un Recommended Standard del RTCM. Forman parte tres papeles: el servidor introduce los datos de una estación de referencia, el caster, un servidor HTTP, los distribuye, y el cliente los recibe y los pasa al receptor. En el lado de la tablet funciona, por tanto, un cliente NTRIP, ya sea en una aplicación o en el receptor.
En Alemania el camino habitual es SAPOS. El servicio de la cartografía oficial utiliza más de 270 estaciones de referencia propias y entrega las correcciones por Internet móvil. El servicio HEPS indica de 1 a 2 cm en planimetría y de 2 a 3 cm para la altura elipsoidal. El formato de datos es RTCM 3.x y el acceso se hace con nombre de usuario y contraseña. El registro se realiza en la oficina de ventas del Land correspondiente o en la oficina central de SAPOS para una habilitación en todo el país. El servicio EPS, más sencillo, entrega solo correcciones de código e indica de 0,3 a 0,8 m en planimetría. Según SAPOS, para eso basta un receptor monofrecuencia compatible con DGNSS; HEPS necesita un receptor multi-GNSS compatible con RTK y un módem móvil.
Tres detalles deciden el éxito en el uso diario. Primero, el servicio pide de vuelta la posición del rover en formato NMEA 0183 GGA, para calcular correcciones justo para ese lugar. En Renania-Palatinado es al menos cada 10 segundos, en Renania del Norte-Westfalia al menos cada 60 segundos. Con un servicio de estación de referencia virtual, el caster, según u-blox, no entrega correcciones sin esa respuesta. Segundo, el mountpoint elige los sistemas de satélites: en Renania-Palatinado n=3 significa GPS, GLONASS y Galileo, y n=4 añade BeiDou. Debe coincidir con el receptor. Tercero, el ZED-F9P descarta las correcciones de más de 60 segundos y, por defecto, vuelve a una solución 3D o 3D/DGNSS. Una zona sin cobertura de un minuto puede, por tanto, acabar con el fix.
Para la tablet eso significa que necesita una conexión de datos en el campo. El artículo 5G y LTE en el dispositivo: eSIM, antenas, cobertura en naves describe qué opciones móviles tienen los equipos. Fuera de Alemania rigen otros servicios, que aquí no se han comprobado.
Receptor interno, antena externa o receptor externo
Hay tres maneras de llevar un rover a la tablet. Se distinguen por el lugar donde se calcula el fix y por dónde está la antena.
Receptor interno
Aquí todo está en el equipo. Es lo más compacto, pero solo tiene sentido si la ficha técnica menciona RTK. Una indicación de señal como «GPS L1+L5» en el Fieldbook N80G2 nombra las frecuencias que evalúa el receptor y no dice nada sobre RTK. Ninguna de las fichas técnicas indica si el sistema operativo de una tablet pasa datos de corrección al receptor interno.
Antena externa en el equipo
Varios equipos tienen un conector de antena para que la antena pueda ir libre sobre un tejado o un mástil. El conector por sí solo no convierte el receptor en un receptor RTK. Para la antena en sí, u-blox da reglas: el ZED-F9P exige una antena activa, una antena patch necesita un plano de masa de al menos 100 a 150 mm de diámetro y, para un rendimiento RTK óptimo, el nivel medio de señal (C/N0) debería superar 40. En un vehículo, según u-blox, la antena va en el centro de un techo conductor, sin inclinación, y no debajo del salpicadero.
Receptor externo, por ejemplo por Bluetooth
El receptor con su propia antena calcula el fix por sí mismo y la tablet solo muestra posición y estado. En Android esto pasa por la interfaz de posiciones de prueba. La documentación de Android describe la opción de desarrollador «Select mock location app» como una función para falsear ubicaciones con fines de prueba. Según la referencia de LocationManager, una posición fijada así es identificable para todos los clientes como posición simulada mediante Location.isMock(). Quien planee esta variante debería comprobar antes si el software de campo acepta posiciones simuladas. El estado del fix está en la sentencia GGA: el campo de calidad es 4 para «RTK fixed» y 5 para «RTK float».
Tiempos de fix: qué dicen las fichas técnicas y qué callan
El tiempo entre «float» y «fixed» se llama tiempo de convergencia. La ficha técnica del ZED-F9P-04B indica menos de 10 s para RTK cuando se evalúan varios sistemas de satélites, y menos de 30 s solo con GPS. La nota al pie es detallada: el tiempo depende de las condiciones atmosféricas, de la longitud de la línea base, de la antena, de las condiciones de multitrayecto y de la visibilidad y geometría de los satélites. Un valor inferior a 10 s es, por tanto, una medición en buenas condiciones y no una promesa para cada emplazamiento.
SAPOS no da ninguna cifra en segundos para HEPS. Los operadores solo escriben que la interconexión de las estaciones de referencia permite inicializaciones rápidas. Para los equipos de nuestra gama, ninguna ficha técnica indica un tiempo de fix. Quien lo necesite lo mide in situ con el montaje previsto.
Obstrucciones y multitrayecto: dónde llega RTK a sus límites
Las indicaciones de SAPOS valen expresamente solo bajo ciertas condiciones: según Geobasis NRW, la precisión depende del receptor, de las condiciones locales (obstrucciones) y de la constelación de satélites. u-blox añade que el multitrayecto y la visibilidad de satélites en el rover y en la base influyen en el tiempo de convergencia. En la práctica: entre paredes de edificios, bajo árboles o junto a grandes superficies metálicas, el fix tarda más o no llega. Qué es la propagación por multitrayecto lo explica el artículo sobre las clases de precisión.
Si se pierde el seguimiento de fase, el rover vuelve a «float» e intenta restablecer el fix. Para entornos difíciles, el ZED-F9P tiene desde el firmware HPG 1.50 un modo conservador. Acepta un tiempo mayor hasta el primer fix o más soluciones float, a cambio de una certeza casi total cuando hay fix. u-blox cita expresamente para ello el levantamiento en entorno urbano. Para la medición en una obra (véase Mediciones y documentación en la obra) compensa la regla de guardar solo puntos con estado «fixed».
Qué documentan las fichas técnicas de nuestros equipos
La tabla muestra cinco equipos de nuestra gama. Recoge lo que dice cada ficha técnica sobre GNSS, RTK y conector de antena. Donde un campo dice «no indicado», la ficha técnica no contiene ningún dato al respecto.
| Equipo | Pantalla | Grado de protección | GNSS y RTK según la ficha técnica | Conector de antena según la ficha técnica |
|---|---|---|---|---|
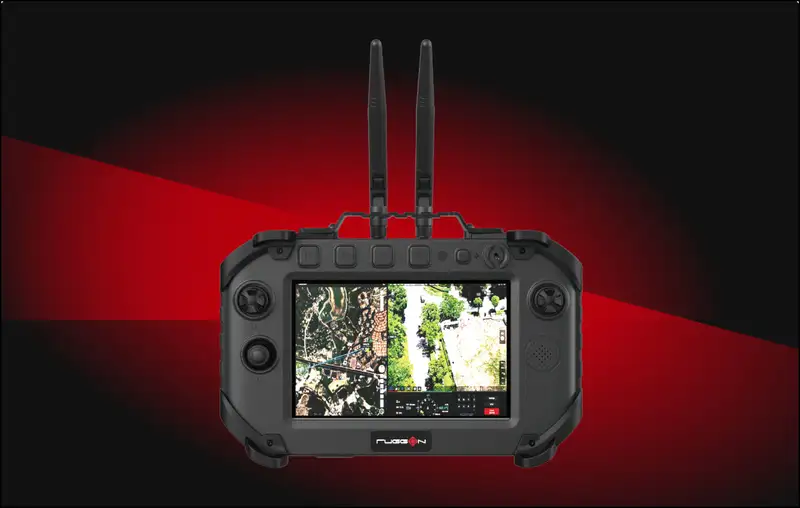
| RuggON SPARK 7 GSS RTK Android 14 Flight Controller | 7 pulgadas | IP65 | «GNSS RTK Positioning» citado como característica; receptor, constelaciones y precisión no indicados | No indicado |
| RuggON VORTEX 07X | 7 pulgadas | IP65 | GNSS opcional (GPS/Galileo/GLONASS/BeiDou/QZSS), dead-reckoning o RTK | No indicado |
| Fieldbook N80G2 | 8 pulgadas | IP67 | GPS L1+L5; RTK no indicado | Antena GPS externa × 1 |
| Fieldbook N101 | 10,1 pulgadas | IP67 | GNSS en la ranura de expansión; RTK no indicado | Conector de antena GPS externa (PIFA) × 1 |
| Getac ZX80 | 8 pulgadas | IP67 | GPS L1/L5 dedicado opcional (GPS, GLONASS, Galileo, BeiDou); RTK no indicado | Paso de RF opcional para GPS, WWAN y WLAN |
El SPARK 7 está en el centro porque RTK figura en el nombre del producto. La ficha técnica del fabricante (RuggON, a 08.01.2026) cita «GNSS RTK Positioning» en su cabecera. La tabla de especificaciones nombra, en comunicación, Ethernet y Wi-Fi 6E/BT. Un receptor GNSS, una antena, una precisión, un tiempo de fix o un módem móvil no se indican allí.
Está documentado lo que define por lo demás al equipo: una estación terrestre para sistemas no tripulados con Android 14, una pantalla de 7 pulgadas con 1680 Nits, IP65 y un intervalo de temperatura de funcionamiento de -20 °C a 50 °C. La ficha técnica no dice si «GNSS RTK Positioning» se refiere a la posición de la propia estación terrestre. Para trabajos con RTK, por tanto, conviene aclarar con el fabricante antes del pedido tres puntos: qué receptor lleva, cómo se conecta una antena y por qué vía llegan los datos de corrección al equipo. El equipo como mando para drones se trata en el artículo Mando con pantalla para drones.
En el VORTEX 07X, RTK figura en el texto de los datos técnicos («or RTK supported»), como parte del equipamiento GNSS opcional. En el SPARK 7 solo figura como característica en la cabecera. Los modelos Fieldbook y Getac tienen conectores para una antena GPS, opcional en el ZX80. RTK no figura en sus fichas técnicas; su camino sería un montaje con receptor externo.
Preguntas frecuentes
¿Basta el GPS interno de una tablet para RTK?
Solo si el receptor maneja RTK. Para el servicio SAPOS HEPS, la cartografía oficial exige un receptor multi-GNSS compatible con RTK. Para el servicio EPS, más tosco, basta un receptor monofrecuencia compatible con DGNSS; allí se indican de 0,3 a 0,8 m en planimetría.
¿Necesito una estación base propia?
En Alemania no, si está registrado en SAPOS y la tablet tiene conexión móvil. Una base propia encaja con distancias cortas y con lugares sin red; su flujo de datos debe contener entonces mensajes de observación y de posición.
¿Cuánto tarda en llegar el fix?
Para el módulo ZED-F9P-04B, u-blox indica menos de 10 s con varios sistemas de satélites y menos de 30 s solo con GPS, en cada caso en condiciones favorables. Para los equipos de nuestra gama, ninguna ficha técnica indica un tiempo de fix.
¿Qué equipo de nuestra gama menciona RTK en su ficha técnica?
El RuggON SPARK 7 GSS RTK cita «GNSS RTK Positioning» como característica, y el RuggON VORTEX 07X menciona RTK como parte del equipamiento GNSS opcional. En los demás equipos de la tabla, RTK no figura en la ficha técnica.
Quién debería elegir qué equipo
Quien busque un mando para sistemas no tripulados y espere RTK en el equipo debería mirar primero el SPARK 7. La parte de RTK está allí documentada hasta ahora solo como característica. Quien necesite RTK en un vehículo encuentra en el VORTEX 07X un equipo cuyos datos técnicos mencionan la compatibilidad con RTK, ligada al equipamiento GNSS opcional. Quien trabaje en el campo con una tablet y deje la precisión a un receptor externo puede elegir un equipo con conector de antena, como el Fieldbook N80G2 o el Getac ZX80; la tablet entonces solo muestra.
Quien deba una precisión centimétrica documentada, por ejemplo en topografía, no debería fiarse de uno solo de los equipos citados. Ninguna ficha técnica indica una precisión RTK, un tiempo de fix o una compensación de inclinación. Para eso hace falta un receptor topográfico con sus propios datos de rendimiento. Antes de cualquier montaje hay que aclarar cuatro cosas:
- ¿Qué receptor calcula el fix y qué dice su ficha técnica sobre RTK?
- ¿Cómo llegan los datos de corrección al equipo: red móvil, WLAN o enlace de radio con su propia base?
- ¿Está hecho el registro en el servicio del Land y cubre la red móvil la zona de uso?
- ¿Acepta el software de campo un cliente NTRIP y, en su caso, posiciones de un receptor externo?
Ante dudas sobre qué equipo encaja con su montaje, el equipo de RobustBook le ayuda con gusto a elegir.