Le récepteur GNSS d’une tablette fournit des positions à quelques mètres près. Pour atteindre le centimètre, il faut un récepteur compatible RTK, des données de correction et une vue dégagée sur le ciel. La différence entre GPS, GNSS et RTK et les classes de précision existantes sont expliquées dans l’article GPS, GNSS et RTK : Classes de précision expliquées. Le présent article décrit la mise en place pratique : ce que font respectivement le rover et la base, comment les données de correction arrivent sur la tablette par NTRIP et par le réseau mobile, si le récepteur est dans l’appareil ou raccordé à l’extérieur, combien de temps dure un fix et où il se perd. Les valeurs des appareils proviennent des fiches techniques des modèles RobustBook. Les indications de procédure proviennent de documents de u-blox et de ceux de SAPOS, le service de positionnement par satellites de l’administration cartographique allemande. Une lacune dès le départ : pour le RuggON SPARK 7 GSS RTK, la fiche technique du fabricant cite « GNSS RTK Positioning », mais n’indique ni récepteur, ni antenne, ni précision. La section sur les appareils de notre gamme y revient.
Rover et base : ce que chaque côté fournit
Un montage RTK comporte deux récepteurs. La base se trouve sur un point de position connue et envoie en continu des données de correction. Le rover est le récepteur mobile, ici celui de la tablette ou raccordé à elle. Il calcule sa position par rapport aux données de la base. Il signale d’abord « RTK float », puis « RTK fixed » une fois les phases porteuses résolues sans ambiguïté. Selon u-blox, la précision centimétrique relative à la base ne vaut que dans l’état « fixed ».
Pour que le rover tente un fix, le flux de données doit contenir deux éléments. Le manuel d’intégration du module u-blox ZED-F9P (révision R16, 30.10.2024) cite les données d’observation de la base (messages de type MSM4 ou MSM7) et un message de position de la base (RTCM 1005 ou 1006). L’identifiant de station doit être identique dans les deux. Les corrections doivent aussi correspondre à la configuration de signaux du rover, donc aux systèmes de satellites qu’il exploite. Le ZED-F9P sert ici d’exemple de récepteur RTK ; les fiches techniques des appareils RobustBook n’indiquent pas quels récepteurs équipent les tablettes.
Une base propre convient aux courtes distances. Comme montages typiques, u-blox décrit une base et un rover distants de quelques centaines de mètres. Sinon, le rover reçoit des corrections d’un service par abonnement : d’une référence fixe dans un rayon de 50 km ou d’un service VRS qui génère les corrections pour la position du rover. La fiche technique du module (ZED-F9P-04B, révision R05, 21.03.2024) indique 0,01 m + 1 ppm pour le RTK. La mesure a été faite sur une ligne de base de 1 km avec des antennes patch sur un bon plan de masse, et la part en ppm ne vaut que pour des lignes de base jusqu’à 20 km. À 20 km de distance, cela fait 3 cm. La valeur appartient au module, pas à l’un de nos appareils.
Données de correction par NTRIP et réseau mobile
NTRIP est un protocole qui transmet des flux de données GNSS par Internet. Il repose sur HTTP/1.1 et a été développé à l’Office fédéral allemand de cartographie et de géodésie (BKG) avec l’université technique de Dortmund. En septembre 2004, la version 1.0 est devenue un Recommended Standard du RTCM. Trois rôles en font partie : le serveur injecte les données d’une station de référence, le caster, un serveur HTTP, les distribue, et le client les reçoit et les transmet au récepteur. Côté tablette, un client NTRIP fonctionne donc, soit dans une application, soit dans le récepteur.
En Allemagne, la voie habituelle est SAPOS. Le service de l’administration cartographique utilise plus de 270 stations de référence propres et fournit les corrections par l’Internet mobile. Le service HEPS indique 1 à 2 cm en planimétrie et 2 à 3 cm pour la hauteur ellipsoïdale. Le format de données est RTCM 3.x, et la connexion se fait avec un nom d’utilisateur et un mot de passe. L’inscription se fait auprès du bureau de vente du Land concerné ou auprès du bureau central SAPOS pour une activation à l’échelle nationale. Le service EPS, plus simple, ne fournit que des corrections de code et indique 0,3 à 0,8 m en planimétrie. Selon SAPOS, un récepteur monofréquence compatible DGNSS suffit pour cela ; HEPS exige un récepteur multi-GNSS compatible RTK et un modem mobile.
Trois détails décident du succès au quotidien. D’abord, le service réclame en retour la position du rover au format NMEA 0183 GGA, afin de calculer des corrections pour cet endroit précis. En Rhénanie-Palatinat, c’est au moins toutes les 10 secondes, en Rhénanie-du-Nord-Westphalie au moins toutes les 60 secondes. Avec un service de station de référence virtuelle, le caster ne fournit selon u-blox aucune correction sans ce retour. Ensuite, le mountpoint choisit les systèmes de satellites : en Rhénanie-Palatinat, n=3 correspond à GPS, GLONASS et Galileo, et n=4 ajoute BeiDou. Il doit correspondre au récepteur. Enfin, le ZED-F9P rejette les corrections de plus de 60 secondes et revient par défaut à une solution 3D ou 3D/DGNSS. Une zone blanche d’une minute peut donc mettre fin au fix.
Pour la tablette, cela signifie qu’il lui faut une connexion de données sur le terrain. L’article 5G et LTE dans l’appareil : eSIM, antennes, réception dans les halls décrit les options mobiles des appareils. Hors d’Allemagne, d’autres services s’appliquent ; ils n’ont pas été examinés ici.
Récepteur interne, antenne externe ou récepteur externe
Il existe trois façons d’associer un rover à la tablette. Elles diffèrent par l’endroit où le fix est calculé et par la position de l’antenne.
Récepteur interne
Ici, tout est dans l’appareil. C’est la solution la plus compacte, mais elle n’a de sens que si la fiche technique mentionne le RTK. Une indication de signal comme « GPS L1+L5 » pour le Fieldbook N80G2 donne les fréquences que le récepteur exploite et ne dit rien du RTK. Aucune des fiches techniques n’indique si le système d’exploitation d’une tablette transmet des données de correction au récepteur interne.
Antenne externe sur l’appareil
Plusieurs appareils ont un connecteur d’antenne, pour que l’antenne puisse se placer librement sur un toit ou un mât. Le connecteur seul ne fait pas du récepteur un récepteur RTK. Pour l’antenne elle-même, u-blox donne des règles : le ZED-F9P exige une antenne active, une antenne patch a besoin d’un plan de masse d’au moins 100 à 150 mm de diamètre, et pour des performances RTK optimales, le niveau de signal moyen (C/N0) doit dépasser 40. Dans un véhicule, selon u-blox, l’antenne se place au milieu d’un toit conducteur, sans inclinaison, et pas sous le tableau de bord.
Récepteur externe, par exemple en Bluetooth
Le récepteur avec sa propre antenne calcule lui-même le fix, et la tablette n’affiche que la position et l’état. Sous Android, cela passe par l’interface des positions de test. La documentation Android décrit l’option développeur « Select mock location app » comme une fonction qui simule des positions pour des tests. D’après la référence LocationManager, une position ainsi définie est identifiable pour tous les clients comme position simulée via Location.isMock(). Qui prévoit cette variante doit vérifier au préalable que le logiciel de terrain accepte les positions simulées. L’état du fix figure dans la trame GGA : le champ de qualité vaut 4 pour « RTK fixed » et 5 pour « RTK float ».
Temps de fix : ce que disent les fiches techniques et ce qu’elles taisent
Le temps entre « float » et « fixed » s’appelle temps de convergence. La fiche technique du ZED-F9P-04B indique moins de 10 s pour le RTK lorsque plusieurs systèmes de satellites sont exploités, et moins de 30 s avec le GPS seul. La note de bas de page est détaillée : le temps dépend des conditions atmosphériques, de la longueur de la ligne de base, de l’antenne, des conditions de trajets multiples ainsi que de la visibilité et de la géométrie des satellites. Une valeur inférieure à 10 s est donc une mesure dans de bonnes conditions, pas une promesse pour chaque site.
SAPOS ne donne aucune durée en secondes pour HEPS. Les exploitants écrivent seulement que la mise en réseau des stations de référence permet des initialisations rapides. Pour les appareils de notre gamme, aucune fiche technique n’indique de temps de fix. Qui en a besoin le mesure sur place avec le montage prévu.
Masquages et trajets multiples : où le RTK atteint ses limites
Les indications de SAPOS ne valent expressément que sous conditions : selon Geobasis NRW, la précision dépend du récepteur, des conditions locales (masquages) et de la constellation de satellites. u-blox ajoute que les trajets multiples et la visibilité des satellites au rover et à la base influencent le temps de convergence. En pratique : entre des murs, sous des arbres ou près de grandes surfaces métalliques, le fix est plus long ou n’arrive pas. Ce que sont les trajets multiples, l’article sur les classes de précision l’explique.
Si le suivi de phase se perd, le rover retombe en « float » et tente de rétablir le fix. Pour les environnements difficiles, le ZED-F9P dispose depuis le firmware HPG 1.50 d’un mode conservateur. Il accepte un temps plus long avant le premier fix ou davantage de solutions float, en échange d’une quasi-certitude une fois le fix obtenu. u-blox cite expressément pour cela le levé en milieu urbain. Pour le mesurage sur un chantier (voir Mesurage et documentation sur le chantier), la règle de n’enregistrer que les points à l’état « fixed » est payante.
Ce que documentent les fiches techniques de notre gamme
Le tableau présente cinq appareils de notre gamme. Il indique ce que chaque fiche technique dit du GNSS, du RTK et du connecteur d’antenne. Lorsqu’une case indique « non mentionné », la fiche technique ne contient aucune donnée à ce sujet.
| Appareil | Écran | Indice de protection | GNSS et RTK selon la fiche technique | Connecteur d’antenne selon la fiche technique |
|---|---|---|---|---|
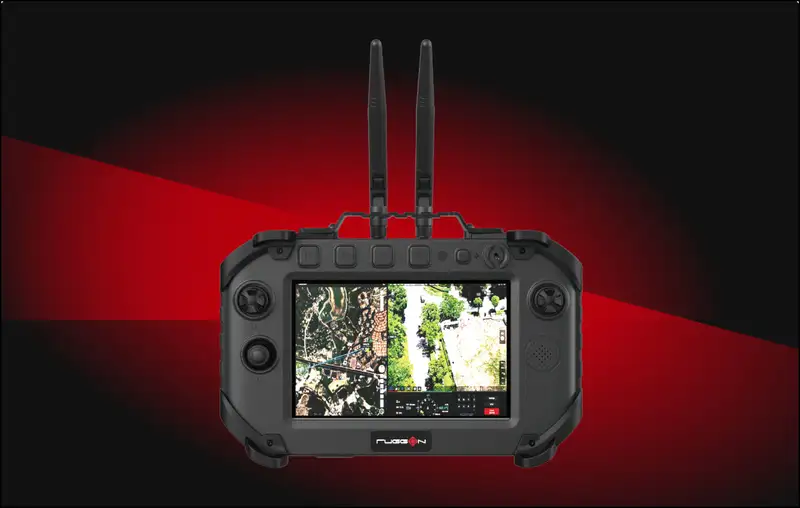
| RuggON SPARK 7 GSS RTK Android 14 Flight Controller | 7 pouces | IP65 | « GNSS RTK Positioning » cité comme caractéristique ; récepteur, constellations et précision non mentionnés | Non mentionné |
| RuggON VORTEX 07X | 7 pouces | IP65 | GNSS en option (GPS/Galileo/GLONASS/BeiDou/QZSS), dead-reckoning ou RTK | Non mentionné |
| Fieldbook N80G2 | 8 pouces | IP67 | GPS L1+L5 ; RTK non mentionné | Antenne GPS externe × 1 |
| Fieldbook N101 | 10,1 pouces | IP67 | GNSS dans l’emplacement d’extension ; RTK non mentionné | Connecteur d’antenne GPS externe (PIFA) × 1 |
| Getac ZX80 | 8 pouces | IP67 | GPS L1/L5 dédié en option (GPS, GLONASS, Galileo, BeiDou) ; RTK non mentionné | Traversée RF en option pour GPS, WWAN et WLAN |
Le SPARK 7 est au centre parce que le RTK figure dans le nom du produit. La fiche technique du fabricant (RuggON, état au 08.01.2026) cite « GNSS RTK Positioning » dans son en-tête. Le tableau des spécifications mentionne, pour la communication, Ethernet et Wi-Fi 6E/BT. Un récepteur GNSS, une antenne, une précision, un temps de fix ou un modem mobile n’y sont pas indiqués.
Est documenté ce qui définit par ailleurs l’appareil : une station au sol pour systèmes sans pilote avec Android 14, un écran de 7 pouces à 1680 Nits, IP65 et une plage de température de fonctionnement de -20 °C à 50 °C. La fiche technique ne dit pas si « GNSS RTK Positioning » concerne la position de la station au sol elle-même. Pour des travaux RTK, trois points sont donc à clarifier avec le fabricant avant la commande : quel récepteur est monté, comment une antenne se raccorde et par quelle voie les données de correction arrivent sur l’appareil. L’appareil comme commande de drone est traité dans l’article Télécommande avec écran pour drones.
Pour le VORTEX 07X, le RTK figure dans le texte des caractéristiques techniques (« or RTK supported »), dans le cadre de l’équipement GNSS en option. Pour le SPARK 7, il ne figure que comme caractéristique dans l’en-tête. Les modèles Fieldbook et Getac ont des connecteurs pour une antenne GPS, en option sur le ZX80. Le RTK ne figure pas dans leurs fiches techniques ; leur voie serait un montage avec récepteur externe.
Questions fréquentes
Le GPS interne d’une tablette suffit-il pour le RTK ?
Seulement si le récepteur gère le RTK. Pour le service SAPOS HEPS, l’administration cartographique exige un récepteur multi-GNSS compatible RTK. Pour le service EPS, plus grossier, un récepteur monofréquence compatible DGNSS suffit ; 0,3 à 0,8 m y sont indiqués en planimétrie.
Ai-je besoin de ma propre station de base ?
En Allemagne non, si vous êtes inscrit chez SAPOS et que la tablette dispose d’une connexion mobile. Une base propre convient aux courtes distances et aux lieux sans réseau ; son flux de données doit alors contenir des messages d’observation et de position.
Combien de temps faut-il pour obtenir un fix ?
Pour le module ZED-F9P-04B, u-blox indique moins de 10 s avec plusieurs systèmes de satellites et moins de 30 s avec le GPS seul, dans chaque cas dans des conditions favorables. Pour les appareils de notre gamme, aucune fiche technique n’indique de temps de fix.
Quel appareil de notre gamme mentionne le RTK dans sa fiche technique ?
Le RuggON SPARK 7 GSS RTK cite « GNSS RTK Positioning » comme caractéristique, et le RuggON VORTEX 07X mentionne le RTK dans l’équipement GNSS en option. Pour les autres appareils du tableau, le RTK ne figure pas dans la fiche technique.
Qui devrait prendre quel appareil
Qui cherche une commande pour systèmes sans pilote et attend le RTK dans l’appareil regarde d’abord le SPARK 7. La partie RTK n’y est documentée jusqu’ici que comme caractéristique. Qui a besoin du RTK dans un véhicule trouve dans le VORTEX 07X un appareil dont les caractéristiques techniques mentionnent la prise en charge du RTK, liée à l’équipement GNSS en option. Qui travaille sur le terrain avec une tablette et confie la précision à un récepteur externe peut prendre un appareil avec connecteur d’antenne, comme le Fieldbook N80G2 ou le Getac ZX80 ; la tablette ne fait alors qu’afficher.
Qui doit une précision centimétrique documentée, par exemple en topographie, ne devrait pas s’en remettre à un seul des appareils cités. Aucune fiche technique n’indique de précision RTK, de temps de fix ni de compensation d’inclinaison. Il faut pour cela un récepteur de topographie avec ses propres indications de performance. Avant tout montage, quatre points sont à clarifier :
- Quel récepteur calcule le fix, et que dit sa fiche technique du RTK ?
- Comment les données de correction arrivent-elles sur l’appareil : réseau mobile, WLAN ou liaison radio vers votre propre base ?
- L’inscription auprès du service du Land est-elle faite, et le réseau mobile couvre-t-il la zone d’utilisation ?
- Le logiciel de terrain accepte-t-il un client NTRIP et, le cas échéant, des positions d’un récepteur externe ?
Si vous vous demandez quel appareil convient à votre montage, l’équipe RobustBook vous aide volontiers à choisir.