Odbiornik GNSS w tablecie podaje pozycje z dokładnością do kilku metrów. Do centymetrów potrzebny jest odbiornik obsługujący RTK, dane korekcyjne i otwarty widok na niebo. Czym różnią się GPS, GNSS i RTK oraz jakie istnieją klasy dokładności, wyjaśnia artykuł GPS, GNSS i RTK: klasy dokładności wyjaśnione. Ten artykuł opisuje praktyczną konfigurację: co robią rover i baza, jak dane korekcyjne trafiają do tabletu przez NTRIP i sieć komórkową, czy odbiornik siedzi w urządzeniu, czy jest podłączony z zewnątrz, jak długo trwa fix i gdzie się urywa. Wartości urządzeń pochodzą z kart danych modeli RobustBook. Informacje o procedurze pochodzą z dokumentów u-blox i z dokumentów SAPOS, usługi pozycjonowania satelitarnego niemieckich służb geodezyjnych. Jedna luka na początek: dla RuggON SPARK 7 GSS RTK karta danych producenta wymienia „GNSS RTK Positioning”, ale nie podaje odbiornika, anteny ani dokładności. Zajmuje się tym sekcja o urządzeniach z naszej oferty.
Rover i baza: co dostarcza każda ze stron
Układ RTK ma dwa odbiorniki. Baza stoi w punkcie o znanej pozycji i stale wysyła dane korekcyjne. Rover jest odbiornikiem ruchomym, tutaj tym w tablecie lub przy tablecie. Oblicza swoją pozycję względem danych bazy. Najpierw zgłasza „RTK float”, a po jednoznacznym rozwiązaniu faz nośnej „RTK fixed”. Według u-blox dokładność centymetrowa względem bazy obowiązuje tylko w stanie „fixed”.
Aby rover w ogóle próbował uzyskać fix, strumień danych musi zawierać dwie rzeczy. Podręcznik integracji modułu u-blox ZED-F9P (rewizja R16, 30.10.2024) wymienia dane obserwacyjne bazy (komunikaty typu MSM4 lub MSM7) oraz komunikat o pozycji bazy (RTCM 1005 lub 1006). Identyfikator stacji w obu musi się zgadzać. Poprawki powinny też pasować do konfiguracji sygnałów rovera, czyli do systemów satelitarnych, które przetwarza. ZED-F9P jest tu przykładem odbiornika RTK; karty danych urządzeń RobustBook nie podają, jakie odbiorniki są w tabletach.
Własna baza pasuje do krótkich odległości. Jako typowe układy u-blox opisuje bazę i rover w odległości kilkuset metrów. Alternatywnie rover pobiera poprawki z usługi abonamentowej: ze stałego punktu odniesienia w promieniu 50 km albo z usługi VRS, która generuje poprawki dla pozycji rovera. Karta danych modułu (ZED-F9P-04B, rewizja R05, 21.03.2024) podaje dla RTK 0,01 m + 1 ppm. Pomiar wykonano na linii bazowej 1 km z antenami patch na dobrej płaszczyźnie masy, a część w ppm obowiązuje tylko dla linii bazowych do 20 km. Przy odległości 20 km daje to rachunkowo 3 cm. Wartość należy do modułu, nie do żadnego z naszych urządzeń.
Dane korekcyjne przez NTRIP i sieć komórkową
NTRIP to protokół, który przesyła strumienie danych GNSS przez internet. Opiera się na HTTP/1.1 i został opracowany w niemieckim Federalnym Urzędzie Kartografii i Geodezji (BKG) wraz z TU Dortmund. We wrześniu 2004 roku wersja 1.0 została Recommended Standard organizacji RTCM. Należą do niego trzy role: serwer wprowadza dane stacji referencyjnej, caster, czyli serwer HTTP, je rozsyła, a klient je odbiera i przekazuje odbiornikowi. Po stronie tabletu działa więc klient NTRIP, w aplikacji lub w odbiorniku.
W Niemczech zwykłą drogą jest SAPOS. Usługa niemieckich służb geodezyjnych korzysta z ponad 270 własnych stacji referencyjnych i dostarcza poprawki przez mobilny internet. Usługa HEPS podaje od 1 do 2 cm dla położenia w poziomie i od 2 do 3 cm dla wysokości elipsoidalnej. Format danych to RTCM 3.x, a logowanie odbywa się nazwą użytkownika i hasłem. Rejestracja następuje w biurze sprzedaży danego kraju związkowego albo w centralnym biurze SAPOS dla ogólnokrajowego uruchomienia. Prostsza usługa EPS dostarcza tylko poprawki kodowe i podaje od 0,3 do 0,8 m dla położenia w poziomie. Według SAPOS wystarcza do tego jednoczęstotliwościowy odbiornik obsługujący DGNSS; HEPS wymaga odbiornika multi-GNSS obsługującego RTK i modemu komórkowego.
O powodzeniu w codziennej pracy decydują trzy szczegóły. Po pierwsze, usługa wymaga zwrotnie pozycji rovera w formacie NMEA 0183 GGA, aby obliczać poprawki dla dokładnie tego miejsca. W Nadrenii-Palatynacie jest to co najmniej co 10 sekund, w Nadrenii Północnej-Westfalii co najmniej co 60 sekund. Przy usłudze wirtualnej stacji referencyjnej caster według u-blox nie dostarcza poprawek bez tego sprzężenia zwrotnego. Po drugie, mountpoint wybiera systemy satelitarne: w Nadrenii-Palatynacie n=3 oznacza GPS, GLONASS i Galileo, a n=4 dodaje BeiDou. Powinien pasować do odbiornika. Po trzecie, ZED-F9P odrzuca poprawki starsze niż 60 sekund i domyślnie wraca do rozwiązania 3D lub 3D/DGNSS. Minutowa dziura w zasięgu może więc zakończyć fix.
Dla tabletu oznacza to, że w terenie potrzebuje połączenia danych. Artykuł 5G i LTE w urządzeniu: eSIM, anteny, zasięg w halach opisuje, jakie opcje komórkowe mają urządzenia. Poza Niemcami obowiązują inne usługi, których tu nie sprawdzano.
Odbiornik wewnętrzny, antena zewnętrzna lub odbiornik zewnętrzny
Są trzy sposoby podłączenia rovera do tabletu. Różnią się miejscem, w którym liczony jest fix, i położeniem anteny.
Odbiornik wewnętrzny
Tu wszystko jest w urządzeniu. To rozwiązanie najbardziej zwarte, ale ma sens tylko wtedy, gdy karta danych wymienia RTK. Zapis sygnału, taki jak „GPS L1+L5” przy Fieldbook N80G2, podaje częstotliwości, które odbiornik przetwarza, i nic nie mówi o RTK. Czy system operacyjny tabletu przekazuje dane korekcyjne wewnętrznemu odbiornikowi, nie wynika z żadnej z kart danych.
Antena zewnętrzna przy urządzeniu
Kilka urządzeń ma złącze anteny, aby antena mogła stać swobodnie na dachu lub maszcie. Samo złącze nie robi z odbiornika odbiornika RTK. Dla samej anteny u-blox podaje zasady: ZED-F9P wymaga anteny aktywnej, antena patch potrzebuje płaszczyzny masy o średnicy co najmniej 100 do 150 mm, a dla optymalnej wydajności RTK średni poziom sygnału (C/N0) powinien przekraczać 40. W pojeździe według u-blox antena ma być pośrodku przewodzącego dachu, bez pochylenia, a nie pod deską rozdzielczą.
Odbiornik zewnętrzny, na przykład przez Bluetooth
Odbiornik z własną anteną sam liczy fix, a tablet pokazuje tylko pozycję i status. W Androidzie odbywa się to przez interfejs pozycji testowych. Dokumentacja Androida opisuje opcję programisty „Select mock location app” jako funkcję do fałszowania lokalizacji na potrzeby testów. Według dokumentacji LocationManager pozycja ustawiona w ten sposób jest dla wszystkich klientów rozpoznawalna jako pozycja symulowana przez Location.isMock(). Kto planuje ten wariant, powinien wcześniej sprawdzić, czy oprogramowanie terenowe akceptuje pozycje symulowane. Status fixu znajduje się w zdaniu GGA: pole jakości wynosi 4 dla „RTK fixed” i 5 dla „RTK float”.
Czasy fix: co mówią karty danych, a czego nie mówią
Czas między „float” a „fixed” nazywa się czasem zbieżności. Karta danych ZED-F9P-04B podaje dla RTK mniej niż 10 s, gdy przetwarzanych jest kilka systemów satelitarnych, i mniej niż 30 s tylko z GPS. Przypis jest szczegółowy: czas zależy od warunków atmosferycznych, długości linii bazowej, anteny, warunków wielodrożności oraz widoczności i geometrii satelitów. Wartość poniżej 10 s jest więc pomiarem w dobrych warunkach, a nie obietnicą dla każdego miejsca.
SAPOS nie podaje dla HEPS żadnej liczby w sekundach. Operatorzy piszą tylko, że połączenie stacji referencyjnych w sieć umożliwia szybkie inicjalizacje. Dla urządzeń z naszej oferty żadna karta danych nie podaje czasu fix. Kto go potrzebuje, mierzy go na miejscu w planowanym układzie.
Przesłonięcia i wielodrożność: gdzie RTK sięga granic
Dane SAPOS obowiązują wyraźnie tylko pod warunkami: według Geobasis NRW dokładność zależy od odbiornika, od lokalnych warunków (przesłonięcia) i od konstelacji satelitów. u-blox dodaje, że wielodrożność i widoczność satelitów przy roverze i bazie wpływają na czas zbieżności. W praktyce: między ścianami budynków, pod drzewami lub obok dużych powierzchni metalowych fix trwa dłużej albo nie następuje. Czym jest propagacja wielodrożna, wyjaśnia artykuł o klasach dokładności.
Jeśli śledzenie fazy się urwie, rover wraca do „float” i próbuje przywrócić fix. Na trudne środowiska ZED-F9P ma od oprogramowania HPG 1.50 tryb konserwatywny. Akceptuje dłuższy czas do pierwszego fix lub więcej rozwiązań float, w zamian za niemal pewność, gdy fix jest. u-blox wymienia tu wprost pomiar w środowisku miejskim. Przy pomiarach na budowie (zob. Obmiar i dokumentacja na budowie) opłaca się zasada zapisywania tylko punktów ze statusem „fixed”.
Co dokumentują karty danych naszych urządzeń
Tabela pokazuje pięć urządzeń z naszej oferty. Podaje, co każda karta danych mówi o GNSS, RTK i złączu anteny. Tam, gdzie pole brzmi „nie podano”, karta danych nie zawiera na ten temat żadnej informacji.
| Urządzenie | Ekran | Stopień ochrony | GNSS i RTK według karty danych | Złącze anteny według karty danych |
|---|---|---|---|---|
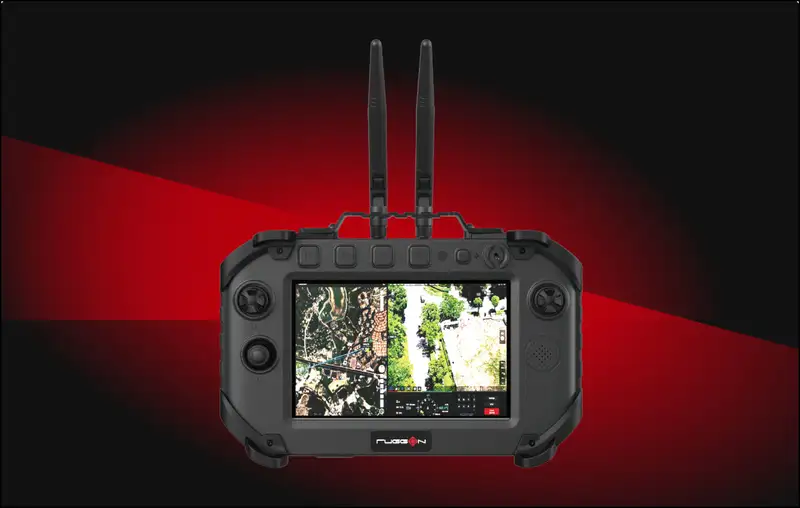
| RuggON SPARK 7 GSS RTK Android 14 Flight Controller | 7 cali | IP65 | „GNSS RTK Positioning” wymieniony jako cecha; odbiornik, konstelacje i dokładność nie podane | Nie podano |
| RuggON VORTEX 07X | 7 cali | IP65 | Opcjonalnie GNSS (GPS/Galileo/GLONASS/BeiDou/QZSS), dead-reckoning lub RTK | Nie podano |
| Fieldbook N80G2 | 8 cali | IP67 | GPS L1+L5; RTK nie podano | Zewnętrzna antena GPS × 1 |
| Fieldbook N101 | 10,1 cala | IP67 | GNSS w gnieździe rozszerzeń; RTK nie podano | Złącze zewnętrznej anteny GPS (PIFA) × 1 |
| Getac ZX80 | 8 cali | IP67 | Opcjonalnie dedykowany GPS L1/L5 (GPS, GLONASS, Galileo, BeiDou); RTK nie podano | Opcjonalny przepust RF dla GPS, WWAN i WLAN |
SPARK 7 jest w centrum, ponieważ RTK jest w nazwie produktu. Karta danych producenta (RuggON, stan na 08.01.2026) wymienia w nagłówku „GNSS RTK Positioning”. Tabela specyfikacji podaje w komunikacji Ethernet i Wi-Fi 6E/BT. Odbiornika GNSS, anteny, dokładności, czasu fix ani modemu komórkowego tam nie ma.
Udokumentowane jest to, co poza tym wyróżnia urządzenie: stacja naziemna do systemów bezzałogowych z Androidem 14, ekranem 7 cali o jasności 1680 Nits, IP65 i zakresem temperatury pracy od -20 °C do 50 °C. Karta danych nie mówi, czy „GNSS RTK Positioning” dotyczy pozycji samej stacji naziemnej. Do prac z RTK trzeba więc przed zamówieniem wyjaśnić z producentem trzy punkty: jaki odbiornik jest zamontowany, jak podłącza się antenę i jaką drogą dane korekcyjne trafiają do urządzenia. Urządzenie jako kontroler do dronów omawia artykuł Kontroler z wyświetlaczem do dronów.
Przy VORTEX 07X RTK pojawia się w tekście danych technicznych („or RTK supported”), jako część opcjonalnego wyposażenia GNSS. Przy SPARK 7 pojawia się tylko jako cecha w nagłówku. Modele Fieldbook i Getac mają złącza do anteny GPS, w ZX80 opcjonalnie. RTK nie ma w ich kartach danych; ich drogą byłby układ z odbiornikiem zewnętrznym.
Często zadawane pytania
Czy wewnętrzny GPS tabletu wystarcza do RTK?
Tylko jeśli odbiornik obsługuje RTK. Dla usługi SAPOS HEPS służby geodezyjne wymagają odbiornika multi-GNSS obsługującego RTK. Dla grubszej usługi EPS wystarcza jednoczęstotliwościowy odbiornik obsługujący DGNSS; podano tam od 0,3 do 0,8 m dla położenia w poziomie.
Czy potrzebuję własnej stacji bazowej?
W Niemczech nie, jeśli jesteście Państwo zarejestrowani w SAPOS, a tablet ma połączenie komórkowe. Własna baza pasuje do krótkich odległości i miejsc bez sieci; jej strumień danych musi wtedy zawierać komunikaty obserwacyjne i o pozycji.
Jak długo trwa uzyskanie fix?
Dla modułu ZED-F9P-04B u-blox podaje mniej niż 10 s z kilkoma systemami satelitarnymi i mniej niż 30 s tylko z GPS, za każdym razem w sprzyjających warunkach. Dla urządzeń z naszej oferty żadna karta danych nie podaje czasu fix.
Które urządzenie z naszej oferty wymienia RTK w karcie danych?
RuggON SPARK 7 GSS RTK wymienia „GNSS RTK Positioning” jako cechę, a RuggON VORTEX 07X podaje RTK jako część opcjonalnego wyposażenia GNSS. Przy pozostałych urządzeniach z tabeli RTK nie ma w karcie danych.
Kto powinien wybrać które urządzenie
Kto szuka kontrolera do systemów bezzałogowych i oczekuje RTK w urządzeniu, niech najpierw spojrzy na SPARK 7. Część RTK jest tam dotąd udokumentowana tylko jako cecha. Kto potrzebuje RTK w pojeździe, znajdzie w VORTEX 07X urządzenie, którego dane techniczne wymieniają obsługę RTK, powiązaną z opcjonalnym wyposażeniem GNSS. Kto pracuje w terenie z tabletem i powierza dokładność zewnętrznemu odbiornikowi, może wziąć urządzenie ze złączem anteny, takie jak Fieldbook N80G2 lub Getac ZX80; tablet wtedy tylko wyświetla.
Kto jest winien udokumentowaną dokładność centymetrową, na przykład w geodezji, nie powinien polegać wyłącznie na jednym z wymienionych urządzeń. Żadna karta danych nie podaje dokładności RTK, czasu fix ani kompensacji pochylenia. Potrzebny jest do tego odbiornik pomiarowy z własnymi danymi o parametrach. Przed każdą konfiguracją trzeba wyjaśnić cztery rzeczy:
- Który odbiornik liczy fix i co jego karta danych mówi o RTK?
- Jak dane korekcyjne trafiają do urządzenia: siecią komórkową, przez WLAN czy łączem radiowym do własnej bazy?
- Czy rejestracja w usłudze kraju związkowego jest załatwiona i czy sieć komórkowa pokrywa miejsce pracy?
- Czy oprogramowanie terenowe akceptuje klienta NTRIP i w razie potrzeby pozycje z odbiornika zewnętrznego?
W kwestii, które urządzenie pasuje do Państwa konfiguracji, zespół RobustBook chętnie pomoże w wyborze.