De GNSS-ontvanger in een tablet geeft posities op enkele meters nauwkeurig. Voor centimeters is een RTK-geschikte ontvanger nodig, correctiedata en vrij zicht op de hemel. Wat GPS, GNSS en RTK van elkaar onderscheidt en welke nauwkeurigheidsklassen er zijn, staat in het artikel GPS, GNSS en RTK: nauwkeurigheidsklassen uitgelegd. Dit artikel beschrijft de praktische opstelling: wat de rover en de basis elk doen, hoe de correctiedata via NTRIP en het mobiele netwerk op de tablet komen, of de ontvanger in het apparaat zit of extern wordt aangesloten, hoe lang een fix duurt en waar hij wegvalt. De apparaatwaarden komen uit de datasheets van de RobustBook-modellen. De procedure-informatie komt uit documenten van u-blox en uit die van SAPOS, de satellietpositioneringsdienst van de Duitse landmeetkundige diensten. Eén lacune vooraf: voor de RuggON SPARK 7 GSS RTK noemt het fabrikantendatablad „GNSS RTK Positioning”, maar geen ontvanger, geen antenne en geen nauwkeurigheid. Het onderdeel over de apparaten in ons assortiment gaat daarop in.
Rover en basis: wat elke kant levert
Een RTK-opstelling heeft twee ontvangers. De basis staat op een punt met bekende positie en zendt voortdurend correctiedata uit. De rover is de bewegende ontvanger, hier die in of aan de tablet. Hij rekent zijn positie uit ten opzichte van de data van de basis. Eerst meldt hij „RTK float”, en zodra de draaggolffasen eenduidig zijn opgelost „RTK fixed”. Volgens u-blox geldt de centimeternauwkeurigheid ten opzichte van de basis alleen in de toestand „fixed”.
Opdat de rover een fix probeert, moet de datastroom twee dingen bevatten. De integratiehandleiding van de u-blox-module ZED-F9P (revisie R16, 30.10.2024) noemt de waarnemingsdata van de basis (berichten van het type MSM4 of MSM7) en een positiebericht van de basis (RTCM 1005 of 1006). De station-ID in beide moet overeenkomen. Bovendien moeten de correcties passen bij de signaalconfiguratie van de rover, dus bij de satellietsystemen die hij verwerkt. De ZED-F9P geldt hier als voorbeeld van een RTK-ontvanger; welke ontvangers in de tablets zitten, vermelden de datasheets van de RobustBook-apparaten niet.
Een eigen basis past bij korte afstanden. Als typische opstellingen beschrijft u-blox een basis en een rover op enkele honderden meters van elkaar. Als alternatief haalt de rover correcties uit een abonnementsdienst: van een vaste referentie binnen 50 km of van een VRS-dienst die de correcties voor de positie van de rover berekent. Het datablad van de module (ZED-F9P-04B, revisie R05, 21.03.2024) geeft voor RTK 0,01 m + 1 ppm. Gemeten is op een basislijn van 1 km met patchantennes op een goed massavlak, en het ppm-deel geldt alleen voor basislijnen tot 20 km. Bij 20 km afstand komt dat rekenkundig op 3 cm. De waarde hoort bij de module, niet bij een van onze apparaten.
Correctiedata via NTRIP en het mobiele netwerk
NTRIP is een protocol dat GNSS-datastromen over het internet verzendt. Het is gebaseerd op HTTP/1.1 en is ontwikkeld bij het Duitse federale bureau voor cartografie en geodesie (BKG) samen met de TU Dortmund. In september 2004 werd versie 1.0 een Recommended Standard van de RTCM. Er horen drie rollen bij: de server voert de data van een referentiestation in, de caster, een HTTP-server, verdeelt ze, en de client ontvangt ze en geeft ze door aan de ontvanger. Aan de kant van de tablet draait dus een NTRIP-client, in een app of in de ontvanger.
In Duitsland is SAPOS de gebruikelijke route. De dienst van de landmeetkundige diensten gebruikt meer dan 270 eigen referentiestations en levert de correcties via mobiel internet. De dienst HEPS geeft 1 tot 2 cm voor de plaatsbepaling en 2 tot 3 cm voor de ellipsoïdale hoogte. Het gegevensformaat is RTCM 3.x en de aanmelding gebeurt met gebruikersnaam en wachtwoord. Registratie verloopt via het verkoopkantoor van de betreffende deelstaat of via het centrale SAPOS-kantoor voor een landelijke vrijschakeling. De eenvoudigere dienst EPS levert alleen codecorrecties en geeft 0,3 tot 0,8 m voor de plaatsbepaling. Volgens SAPOS volstaat daarvoor een DGNSS-geschikte eenfrequentieontvanger; HEPS vereist een RTK-geschikte multi-GNSS-ontvanger en een mobiele modem.
Drie details bepalen in de dagelijkse praktijk het succes. Ten eerste vraagt de dienst de positie van de rover terug in het formaat NMEA 0183 GGA, om correcties voor precies die plek te berekenen. In Rijnland-Palts is dat minstens elke 10 seconden, in Noordrijn-Westfalen minstens elke 60 seconden. Bij een virtuele-referentiedienst levert de caster volgens u-blox zonder deze terugmelding geen correcties. Ten tweede kiest het mountpoint de satellietsystemen: in Rijnland-Palts staat n=3 voor GPS, GLONASS en Galileo, en n=4 voegt BeiDou toe. Het moet bij de ontvanger passen. Ten derde verwerpt de ZED-F9P correcties die ouder zijn dan 60 seconden en valt standaard terug op een 3D- of 3D/DGNSS-oplossing. Een gat in de dekking van een minuut kan de fix dus beëindigen.
Voor de tablet betekent dit dat hij in het veld een dataverbinding nodig heeft. Het artikel 5G en LTE in het apparaat: eSIM, antennes, ontvangst in hallen beschrijft welke mobiele opties de apparaten hebben. Buiten Duitsland gelden andere diensten, die hier niet zijn gecontroleerd.
Interne ontvanger, externe antenne of externe ontvanger
Er zijn drie manieren om een rover aan de tablet te koppelen. Ze verschillen in waar de fix wordt berekend en waar de antenne zit.
Interne ontvanger
Hier zit alles in het apparaat. Dat is het compactst, maar alleen zinvol als het datablad RTK noemt. Een signaalvermelding als „GPS L1+L5” bij de Fieldbook N80G2 noemt de frequenties die de ontvanger verwerkt en zegt niets over RTK. Of het besturingssysteem van een tablet correctiedata aan de interne ontvanger doorgeeft, staat in geen van de datasheets.
Externe antenne op het apparaat
Meerdere apparaten hebben een antenneaansluiting, zodat de antenne vrij op een dak of mast kan staan. De aansluiting alleen maakt van de ontvanger geen RTK-ontvanger. Voor de antenne zelf geeft u-blox regels: de ZED-F9P vereist een actieve antenne, een patchantenne heeft een massavlak van minstens 100 tot 150 mm diameter nodig, en voor optimale RTK-prestaties moet het gemiddelde signaalniveau (C/N0) boven 40 liggen. In een voertuig hoort de antenne volgens u-blox midden op een geleidend dak, zonder helling, en niet onder het dashboard.
Externe ontvanger, bijvoorbeeld via Bluetooth
De ontvanger met eigen antenne berekent de fix zelf, en de tablet toont alleen positie en status. Onder Android loopt dat via de interface voor testposities. De Android-documentatie beschrijft de ontwikkelaarsoptie „Select mock location app” als functie om locaties voor tests te vervalsen. Volgens de LocationManager-referentie is een zo ingestelde positie voor alle clients herkenbaar als gesimuleerde positie via Location.isMock(). Wie deze variant plant, moet vooraf nagaan of de veldsoftware gesimuleerde posities accepteert. De status van de fix staat in de GGA-zin: het kwaliteitsveld is 4 bij „RTK fixed” en 5 bij „RTK float”.
Fixtijden: wat datasheets zeggen en wat niet
De tijd tussen „float” en „fixed” heet convergentietijd. Het datablad van de ZED-F9P-04B geeft voor RTK minder dan 10 s wanneer meerdere satellietsystemen worden verwerkt, en minder dan 30 s met alleen GPS. De voetnoot is uitvoerig: de tijd hangt af van atmosferische omstandigheden, lengte van de basislijn, antenne, multipath-omstandigheden en zichtbaarheid en geometrie van de satellieten. Een waarde van minder dan 10 s is dus een meting onder goede omstandigheden en geen belofte voor elke locatie.
SAPOS geeft voor HEPS geen getal in seconden. De exploitanten schrijven alleen dat de koppeling van de referentiestations snelle initialisaties mogelijk maakt. Voor de apparaten in ons assortiment geeft geen datablad een fixtijd. Wie die nodig heeft, meet hem ter plaatse met de geplande opstelling.
Afscherming en multipath: waar RTK aan zijn grenzen komt
De SAPOS-gegevens gelden uitdrukkelijk alleen onder voorwaarden: volgens Geobasis NRW hangt de nauwkeurigheid af van de ontvanger, van de plaatselijke omstandigheden (afscherming) en van de satellietconstellatie. u-blox voegt toe dat multipath en satellietzicht bij rover en basis de convergentietijd beïnvloeden. In de praktijk: tussen huismuren, onder bomen of naast grote metalen vlakken duurt de fix langer of komt hij er niet. Wat multipath-ontvangst is, legt het artikel over de nauwkeurigheidsklassen uit.
Als de fasevolging wegvalt, valt de rover terug op „float” en probeert hij de fix te herstellen. Voor lastige omgevingen heeft de ZED-F9P sinds firmware HPG 1.50 een conservatieve modus. Die accepteert een langere tijd tot de eerste fix of meer float-oplossingen, in ruil voor bijna zekerheid wanneer er een fix is. u-blox noemt hiervoor uitdrukkelijk landmeting in een stedelijke omgeving. Bij de opmeting op een bouwplaats (zie Opmeting en documentatie op de bouwplaats) loont de regel om alleen punten met de status „fixed” op te slaan.
Wat de datasheets van onze apparaten documenteren
De tabel toont vijf apparaten uit ons assortiment. Ze vermeldt wat elk datablad zegt over GNSS, RTK en antenneaansluiting. Waar een veld „niet vermeld” luidt, bevat het datablad daarover geen gegeven.
| Apparaat | Display | Beschermingsklasse | GNSS en RTK volgens het datablad | Antenneaansluiting volgens het datablad |
|---|---|---|---|---|
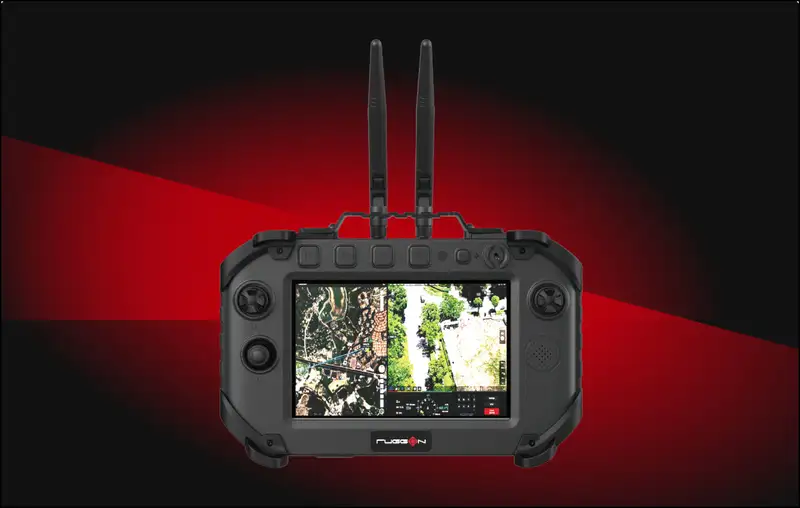
| RuggON SPARK 7 GSS RTK Android 14 Flight Controller | 7 inch | IP65 | „GNSS RTK Positioning” als kenmerk genoemd; ontvanger, constellaties en nauwkeurigheid niet vermeld | Niet vermeld |
| RuggON VORTEX 07X | 7 inch | IP65 | Optioneel GNSS (GPS/Galileo/GLONASS/BeiDou/QZSS), dead-reckoning of RTK | Niet vermeld |
| Fieldbook N80G2 | 8 inch | IP67 | GPS L1+L5; RTK niet vermeld | Externe GPS-antenne × 1 |
| Fieldbook N101 | 10,1 inch | IP67 | GNSS in de uitbreidingssleuf; RTK niet vermeld | Externe GPS-antenneaansluiting (PIFA) × 1 |
| Getac ZX80 | 8 inch | IP67 | Optioneel speciaal GPS L1/L5 (GPS, GLONASS, Galileo, BeiDou); RTK niet vermeld | Optionele RF-doorvoer voor GPS, WWAN en WLAN |
De SPARK 7 staat centraal omdat RTK in de productnaam staat. Het fabrikantendatablad (RuggON, stand 08.01.2026) noemt „GNSS RTK Positioning” in de kop. De specificatietabel noemt bij communicatie Ethernet en Wi-Fi 6E/BT. Een GNSS-ontvanger, een antenne, een nauwkeurigheid, een fixtijd of een mobiele modem staan daar niet.
Gedocumenteerd is wat het apparaat verder kenmerkt: een grondstation voor onbemande systemen met Android 14, een display van 7 inch met 1680 Nits, IP65 en een bedrijfstemperatuurbereik van -20 °C tot 50 °C. Het datablad zegt niet of „GNSS RTK Positioning” de positie van het grondstation zelf betreft. Voor RTK-werk moeten daarom vóór de bestelling drie punten met de fabrikant worden opgehelderd: welke ontvanger is ingebouwd, hoe een antenne wordt aangesloten en langs welke weg de correctiedata op het apparaat komen. Het apparaat als drone-controller komt aan bod in het artikel Controller met display voor drones.
Bij de VORTEX 07X staat RTK in de tekst van de technische gegevens („or RTK supported”), als onderdeel van de optionele GNSS-uitrusting. Bij de SPARK 7 staat het alleen als kenmerk in de kop. De Fieldbook- en Getac-modellen hebben aansluitingen voor een GPS-antenne, bij de ZX80 optioneel. RTK staat niet in hun databladen; hun route zou een opstelling met externe ontvanger zijn.
Veelgestelde vragen
Is de interne GPS van een tablet genoeg voor RTK?
Alleen als de ontvanger RTK beheerst. Voor de SAPOS-dienst HEPS eisen de landmeetkundige diensten een RTK-geschikte multi-GNSS-ontvanger. Voor de grovere dienst EPS volstaat een DGNSS-geschikte eenfrequentieontvanger; daar worden 0,3 tot 0,8 m voor de plaatsbepaling genoemd.
Heb ik een eigen basisstation nodig?
In Duitsland niet, als u bij SAPOS geregistreerd bent en de tablet een mobiele verbinding heeft. Een eigen basis past bij korte afstanden en bij plekken zonder netwerk; de datastroom moet dan waarnemings- en positieberichten bevatten.
Hoe lang duurt het tot de fix?
Voor de module ZED-F9P-04B geeft u-blox minder dan 10 s met meerdere satellietsystemen en minder dan 30 s met alleen GPS, telkens onder gunstige omstandigheden. Voor de apparaten in ons assortiment geeft geen datablad een fixtijd.
Welk apparaat in ons assortiment noemt RTK in het datablad?
De RuggON SPARK 7 GSS RTK noemt „GNSS RTK Positioning” als kenmerk, en de RuggON VORTEX 07X noemt RTK als onderdeel van de optionele GNSS-uitrusting. Bij de overige apparaten in de tabel staat RTK niet in het datablad.
Wie welk apparaat zou moeten nemen
Wie een besturing voor onbemande systemen zoekt en RTK in het apparaat verwacht, kijkt eerst naar de SPARK 7. Het RTK-deel is daar tot nu toe alleen als kenmerk gedocumenteerd. Wie RTK in een voertuig nodig heeft, vindt in de VORTEX 07X een apparaat waarvan de technische gegevens RTK-ondersteuning noemen, gekoppeld aan de optionele GNSS-uitrusting. Wie in het veld met een tablet werkt en de nauwkeurigheid aan een externe ontvanger overlaat, kan een apparaat met antenneaansluiting nemen, zoals de Fieldbook N80G2 of de Getac ZX80; de tablet toont dan alleen.
Wie gedocumenteerde centimeternauwkeurigheid verschuldigd is, bijvoorbeeld bij landmeting, moet niet op één van de genoemde apparaten alleen vertrouwen. Geen enkel datablad geeft een RTK-nauwkeurigheid, een fixtijd of hellingscompensatie. Daarvoor is een landmeetontvanger met eigen prestatiegegevens nodig. Vóór elke opstelling moeten vier dingen worden opgehelderd:
- Welke ontvanger berekent de fix, en wat zegt zijn datablad over RTK?
- Hoe komen de correctiedata op het apparaat: mobiel netwerk, WLAN of radioverbinding naar de eigen basis?
- Is de registratie bij de deelstaatdienst gedaan, en dekt het mobiele netwerk het gebruiksgebied?
- Accepteert de veldsoftware een NTRIP-client en eventueel posities van een externe ontvanger?
Bij vragen welk apparaat bij uw opstelling past, ondersteunt het RobustBook-team u graag bij de keuze.