Il ricevitore GNSS di un tablet fornisce posizioni con un errore di alcuni metri. Per arrivare al centimetro servono un ricevitore compatibile con RTK, dati di correzione e un cielo libero. La differenza tra GPS, GNSS e RTK e le classi di precisione esistenti sono spiegate nell’articolo GPS, GNSS e RTK: le classi di precisione spiegate. Questo articolo descrive la configurazione pratica: che cosa fanno rispettivamente il rover e la base, come i dati di correzione arrivano al tablet tramite NTRIP e rete mobile, se il ricevitore è nel dispositivo o collegato all’esterno, quanto dura un fix e dove si interrompe. I valori dei dispositivi provengono dalle schede tecniche dei modelli RobustBook. Le indicazioni sulla procedura provengono da documenti di u-blox e da quelli di SAPOS, il servizio di posizionamento satellitare dei servizi cartografici tedeschi. Una lacuna da subito: per il RuggON SPARK 7 GSS RTK la scheda tecnica del produttore cita «GNSS RTK Positioning», ma non indica né ricevitore, né antenna, né precisione. La sezione sui dispositivi della nostra gamma ne tratta.
Rover e base: che cosa fornisce ciascun lato
Una configurazione RTK ha due ricevitori. La base sta su un punto di posizione nota e invia di continuo dati di correzione. Il rover è il ricevitore mobile, qui quello nel tablet o collegato ad esso. Calcola la propria posizione rispetto ai dati della base. Segnala prima «RTK float» e, quando le fasi della portante sono risolte senza ambiguità, «RTK fixed». Secondo u-blox, la precisione centimetrica rispetto alla base vale solo nello stato «fixed».
Perché il rover tenti un fix, il flusso di dati deve contenere due elementi. Il manuale di integrazione del modulo u-blox ZED-F9P (revisione R16, 30.10.2024) indica i dati di osservazione della base (messaggi di tipo MSM4 o MSM7) e un messaggio di posizione della base (RTCM 1005 o 1006). L’ID della stazione deve coincidere in entrambi. Le correzioni devono inoltre corrispondere alla configurazione dei segnali del rover, cioè ai sistemi satellitari che elabora. Lo ZED-F9P serve qui da esempio di ricevitore RTK; le schede tecniche dei dispositivi RobustBook non indicano quali ricevitori siano montati nei tablet.
Una base propria si adatta a distanze brevi. Come configurazioni tipiche, u-blox descrive una base e un rover a poche centinaia di metri l’una dall’altro. In alternativa il rover riceve correzioni da un servizio in abbonamento: da un riferimento fisso entro 50 km oppure da un servizio VRS che genera le correzioni per la posizione del rover. La scheda tecnica del modulo (ZED-F9P-04B, revisione R05, 21.03.2024) indica 0,01 m + 1 ppm per l’RTK. La misura è stata eseguita su una linea di base di 1 km con antenne patch su un buon piano di massa, e la parte in ppm vale solo per linee di base fino a 20 km. A 20 km di distanza fanno 3 cm. Il valore appartiene al modulo, non a uno dei nostri dispositivi.
Dati di correzione via NTRIP e rete mobile
NTRIP è un protocollo che trasmette flussi di dati GNSS via Internet. Si basa su HTTP/1.1 ed è stato sviluppato presso l’Agenzia federale tedesca per la cartografia e la geodesia (BKG) insieme all’Università tecnica di Dortmund. Nel settembre 2004 la versione 1.0 è diventata un Recommended Standard dell’RTCM. Ne fanno parte tre ruoli: il server immette i dati di una stazione di riferimento, il caster, un server HTTP, li distribuisce, e il client li riceve e li passa al ricevitore. Sul lato del tablet gira quindi un client NTRIP, in un’app o nel ricevitore.
In Germania la via abituale è SAPOS. Il servizio dei servizi cartografici usa più di 270 stazioni di riferimento proprie e fornisce le correzioni tramite Internet mobile. Il servizio HEPS indica da 1 a 2 cm in planimetria e da 2 a 3 cm per la quota ellissoidica. Il formato dei dati è RTCM 3.x e l’accesso avviene con nome utente e password. La registrazione si effettua presso l’ufficio vendite del Land interessato o presso l’ufficio centrale SAPOS per l’abilitazione a livello nazionale. Il servizio EPS, più semplice, fornisce solo correzioni di codice e indica da 0,3 a 0,8 m in planimetria. Secondo SAPOS basta per questo un ricevitore monofrequenza compatibile con DGNSS; HEPS richiede un ricevitore multi-GNSS compatibile con RTK e un modem mobile.
Tre dettagli decidono il successo nell’uso quotidiano. Primo: il servizio richiede indietro la posizione del rover in formato NMEA 0183 GGA, per calcolare correzioni proprio per quel luogo. In Renania-Palatinato almeno ogni 10 secondi, in Renania Settentrionale-Vestfalia almeno ogni 60 secondi. Con un servizio di stazione di riferimento virtuale il caster, secondo u-blox, non fornisce correzioni senza questo ritorno. Secondo: il mountpoint sceglie i sistemi satellitari; in Renania-Palatinato n=3 sta per GPS, GLONASS e Galileo, e n=4 aggiunge BeiDou. Deve corrispondere al ricevitore. Terzo: lo ZED-F9P scarta le correzioni più vecchie di 60 secondi e per impostazione predefinita ripiega su una soluzione 3D o 3D/DGNSS. Una zona senza copertura di un minuto può quindi interrompere il fix.
Per il tablet ne deriva che serve una connessione dati sul campo. L’articolo 5G e LTE nel dispositivo: eSIM, antenne, ricezione nei capannoni descrive le opzioni mobili dei dispositivi. Fuori dalla Germania valgono altri servizi, che qui non sono stati verificati.
Ricevitore interno, antenna esterna o ricevitore esterno
Ci sono tre modi per collegare un rover al tablet. Si distinguono per il luogo in cui viene calcolato il fix e per la posizione dell’antenna.
Ricevitore interno
Qui tutto è nel dispositivo. È la soluzione più compatta, ma ha senso solo se la scheda tecnica cita l’RTK. Un’indicazione di segnale come «GPS L1+L5» per il Fieldbook N80G2 nomina le frequenze che il ricevitore elabora e non dice nulla sull’RTK. Nessuna delle schede tecniche indica se il sistema operativo di un tablet passi dati di correzione al ricevitore interno.
Antenna esterna sul dispositivo
Diversi dispositivi hanno un connettore per antenna, così che l’antenna possa stare libera su un tetto o su un palo. Il connettore da solo non rende il ricevitore un ricevitore RTK. Per l’antenna stessa u-blox indica delle regole: lo ZED-F9P richiede un’antenna attiva, un’antenna patch ha bisogno di un piano di massa di almeno 100-150 mm di diametro e, per prestazioni RTK ottimali, il livello di segnale medio (C/N0) dovrebbe superare 40. In un veicolo, secondo u-blox, l’antenna va al centro di un tetto conduttivo, senza inclinazione, e non sotto il cruscotto.
Ricevitore esterno, per esempio via Bluetooth
Il ricevitore con antenna propria calcola il fix da sé e il tablet mostra solo posizione e stato. Su Android ciò avviene tramite l’interfaccia per le posizioni di prova. La documentazione Android descrive l’opzione sviluppatore «Select mock location app» come funzione per simulare posizioni a scopo di test. Secondo la documentazione di LocationManager, una posizione impostata così è riconoscibile da tutti i client come posizione simulata tramite Location.isMock(). Chi pianifica questa variante dovrebbe verificare prima che il software di campo accetti posizioni simulate. Lo stato del fix si trova nella frase GGA: il campo di qualità è 4 per «RTK fixed» e 5 per «RTK float».
Tempi di fix: che cosa dicono le schede tecniche e che cosa tacciono
Il tempo tra «float» e «fixed» si chiama tempo di convergenza. La scheda tecnica dello ZED-F9P-04B indica meno di 10 s per l’RTK quando vengono elaborati più sistemi satellitari, e meno di 30 s con il solo GPS. La nota a piè di pagina è dettagliata: il tempo dipende dalle condizioni atmosferiche, dalla lunghezza della linea di base, dall’antenna, dalle condizioni di multipath, dalla visibilità e dalla geometria dei satelliti. Un valore inferiore a 10 s è quindi una misura in buone condizioni e non una promessa per ogni sito.
SAPOS non indica alcuna durata in secondi per HEPS. Gli operatori scrivono solo che la messa in rete delle stazioni di riferimento consente inizializzazioni rapide. Per i dispositivi della nostra gamma nessuna scheda tecnica indica un tempo di fix. Chi ne ha bisogno lo misura sul posto con la configurazione prevista.
Ostruzioni e multipath: dove l’RTK incontra i suoi limiti
I dati di SAPOS valgono espressamente solo a certe condizioni: secondo Geobasis NRW, la precisione dipende dal ricevitore, dalle condizioni locali (ostruzioni) e dalla costellazione satellitare. u-blox aggiunge che multipath e visibilità dei satelliti presso rover e base influenzano il tempo di convergenza. In pratica: tra pareti di edifici, sotto gli alberi o accanto a grandi superfici metalliche il fix dura di più o non arriva. Che cos’è la propagazione multipath lo spiega l’articolo sulle classi di precisione.
Se l’inseguimento di fase si interrompe, il rover ricade su «float» e cerca di ripristinare il fix. Per gli ambienti difficili lo ZED-F9P ha, dal firmware HPG 1.50, una modalità conservativa. Accetta un tempo più lungo fino al primo fix o più soluzioni float, in cambio di una quasi certezza quando c’è un fix. u-blox cita espressamente per questo il rilievo in ambiente urbano. Per il rilievo in cantiere (vedere Rilievo e documentazione in cantiere) conviene la regola di salvare solo punti con stato «fixed».
Che cosa documentano le schede tecniche dei nostri dispositivi
La tabella mostra cinque dispositivi della nostra gamma. Riporta che cosa dice ciascuna scheda tecnica su GNSS, RTK e connettore d’antenna. Dove un campo riporta «non indicato», la scheda tecnica non contiene alcuna informazione in merito.
| Dispositivo | Display | Grado di protezione | GNSS e RTK secondo la scheda tecnica | Connettore d’antenna secondo la scheda tecnica |
|---|---|---|---|---|
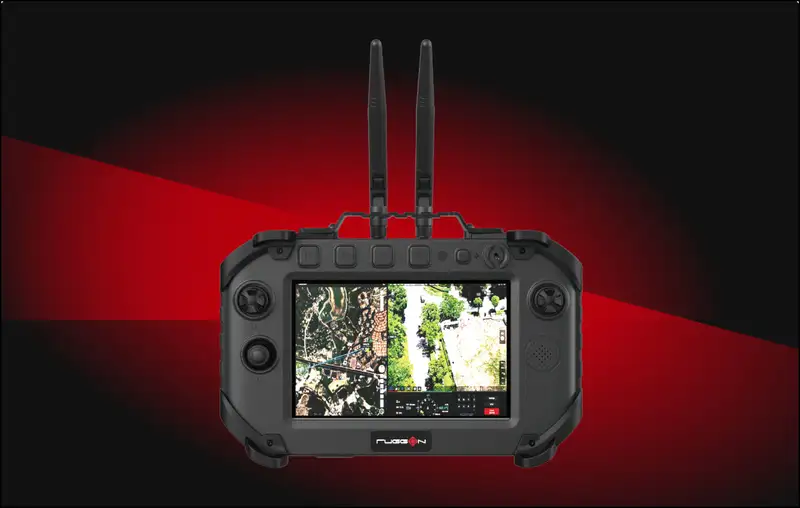
| RuggON SPARK 7 GSS RTK Android 14 Flight Controller | 7 pollici | IP65 | «GNSS RTK Positioning» citato come caratteristica; ricevitore, costellazioni e precisione non indicati | Non indicato |
| RuggON VORTEX 07X | 7 pollici | IP65 | GNSS opzionale (GPS/Galileo/GLONASS/BeiDou/QZSS), dead-reckoning o RTK | Non indicato |
| Fieldbook N80G2 | 8 pollici | IP67 | GPS L1+L5; RTK non indicato | Antenna GPS esterna × 1 |
| Fieldbook N101 | 10,1 pollici | IP67 | GNSS nello slot di espansione; RTK non indicato | Connettore per antenna GPS esterna (PIFA) × 1 |
| Getac ZX80 | 8 pollici | IP67 | GPS L1/L5 dedicato opzionale (GPS, GLONASS, Galileo, BeiDou); RTK non indicato | Passante RF opzionale per GPS, WWAN e WLAN |
Lo SPARK 7 è al centro perché RTK compare nel nome del prodotto. La scheda tecnica del produttore (RuggON, aggiornata all’08.01.2026) cita «GNSS RTK Positioning» nell’intestazione. La tabella delle specifiche indica, per la comunicazione, Ethernet e Wi-Fi 6E/BT. Un ricevitore GNSS, un’antenna, una precisione, un tempo di fix o un modem mobile non vi sono indicati.
È documentato ciò che per il resto definisce il dispositivo: una stazione a terra per sistemi senza pilota con Android 14, un display da 7 pollici con 1680 Nits, IP65 e un intervallo di temperatura di esercizio da -20 °C a 50 °C. La scheda tecnica non dice se «GNSS RTK Positioning» si riferisca alla posizione della stessa stazione a terra. Per lavori RTK vanno quindi chiariti con il produttore, prima dell’ordine, tre punti: quale ricevitore è montato, come si collega un’antenna e per quale via i dati di correzione arrivano al dispositivo. Il dispositivo come controller per droni è trattato nell’articolo Controller con display per droni.
Per il VORTEX 07X l’RTK compare nel testo dei dati tecnici («or RTK supported»), come parte dell’equipaggiamento GNSS opzionale. Per lo SPARK 7 compare solo come caratteristica nell’intestazione. I modelli Fieldbook e Getac hanno connettori per un’antenna GPS, opzionale sullo ZX80. L’RTK non compare nelle loro schede tecniche; la loro strada sarebbe una configurazione con ricevitore esterno.
Domande frequenti
Il GPS interno di un tablet basta per l’RTK?
Solo se il ricevitore gestisce l’RTK. Per il servizio SAPOS HEPS i servizi cartografici richiedono un ricevitore multi-GNSS compatibile con RTK. Per il servizio EPS, più grossolano, basta un ricevitore monofrequenza compatibile con DGNSS; lì sono indicati da 0,3 a 0,8 m in planimetria.
Mi serve una stazione base propria?
In Germania no, se siete registrati presso SAPOS e il tablet ha una connessione mobile. Una base propria si adatta a distanze brevi e a luoghi senza rete; il suo flusso di dati deve allora contenere messaggi di osservazione e di posizione.
Quanto ci vuole per ottenere un fix?
Per il modulo ZED-F9P-04B u-blox indica meno di 10 s con più sistemi satellitari e meno di 30 s con il solo GPS, in ogni caso in condizioni favorevoli. Per i dispositivi della nostra gamma nessuna scheda tecnica indica un tempo di fix.
Quale dispositivo della nostra gamma cita l’RTK nella scheda tecnica?
Il RuggON SPARK 7 GSS RTK cita «GNSS RTK Positioning» come caratteristica e il RuggON VORTEX 07X indica l’RTK come parte dell’equipaggiamento GNSS opzionale. Per gli altri dispositivi della tabella l’RTK non compare nella scheda tecnica.
Chi dovrebbe scegliere quale dispositivo
Chi cerca un controller per sistemi senza pilota e si aspetta l’RTK nel dispositivo guardi prima lo SPARK 7. La parte RTK è lì finora documentata solo come caratteristica. Chi ha bisogno dell’RTK in un veicolo trova nel VORTEX 07X un dispositivo i cui dati tecnici indicano il supporto RTK, legato all’equipaggiamento GNSS opzionale. Chi lavora sul campo con un tablet e affida la precisione a un ricevitore esterno può prendere un dispositivo con connettore d’antenna, come il Fieldbook N80G2 o il Getac ZX80; il tablet allora si limita a visualizzare.
Chi deve una precisione centimetrica documentata, per esempio nella topografia, non dovrebbe affidarsi a uno solo dei dispositivi citati. Nessuna scheda tecnica indica una precisione RTK, un tempo di fix o una compensazione dell’inclinazione. Serve per questo un ricevitore topografico con dati di prestazione propri. Prima di ogni configurazione vanno chiariti quattro punti:
- Quale ricevitore calcola il fix e che cosa dice la sua scheda tecnica sull’RTK?
- Come arrivano i dati di correzione al dispositivo: rete mobile, WLAN o collegamento radio verso la propria base?
- La registrazione presso il servizio del Land è stata fatta e la rete mobile copre la zona d’impiego?
- Il software di campo accetta un client NTRIP e, se serve, posizioni da un ricevitore esterno?
Per domande su quale dispositivo sia adatto alla vostra configurazione, il team RobustBook è a disposizione per assistervi nella scelta.