Ein Tablet liefert mit seinem GNSS-Empfänger Positionen im Meterbereich. Für Zentimeter braucht es einen RTK-fähigen Empfänger, Korrekturdaten und freie Sicht zum Himmel. Was GPS, GNSS und RTK unterscheidet und welche Genauigkeitsklassen es gibt, steht im Beitrag GPS, GNSS und RTK: Genauigkeitsklassen erklärt. Dieser Beitrag beschreibt den praktischen Aufbau: was Rover und Basis jeweils tun, wie die Korrekturdaten per NTRIP und Mobilfunk aufs Tablet kommen, ob der Empfänger im Gerät sitzt oder außen angeschlossen wird, wie lange ein Fix dauert und wo er abreißt. Die Gerätewerte stammen aus den Datenblättern der RobustBook-Modelle. Die Verfahrensangaben stammen aus Unterlagen von u-blox und aus den Unterlagen des Satellitenpositionierungsdienstes SAPOS der deutschen Landesvermessung. Eine Lücke vorab: Für das RuggON SPARK 7 GSS RTK nennt das Herstellerdatenblatt „GNSS RTK Positioning“, aber keinen Empfänger, keine Antenne und keine Genauigkeit. Der Abschnitt zu den Bestandsgeräten geht darauf ein.
Rover und Basis: was jede Seite liefert
Ein RTK-Aufbau hat zwei Empfänger. Die Basis steht an einem Punkt mit bekannter Position und sendet laufend Korrekturdaten. Der Rover ist der bewegliche Empfänger, hier der am oder im Tablet. Er rechnet seine Position gegen die Daten der Basis. Zuerst meldet er „RTK float“, nach der eindeutigen Auflösung der Trägerphasen „RTK fixed“. Erst im Zustand „fixed“ gilt laut u-blox die Zentimetergenauigkeit relativ zur Basis.
Damit der Rover überhaupt einen Fix versucht, muss der Datenstrom zwei Dinge enthalten. Das Integrationshandbuch des u-blox-Moduls ZED-F9P (Revision R16, 30.10.2024) nennt die Beobachtungsdaten der Basis (Nachrichten vom Typ MSM4 oder MSM7) und eine Positionsnachricht der Basis (RTCM 1005 oder 1006). Die Stationskennung in beiden muss übereinstimmen. Außerdem sollen die Korrekturen zur Signalkonfiguration des Rovers passen, also zu den Satellitensystemen, die er auswertet. Der ZED-F9P dient hier als Beispiel für einen RTK-Empfänger; welche Empfänger in den Tablets stecken, nennen die Datenblätter der RobustBook-Geräte nicht.
Eine eigene Basis passt zu kurzen Abständen. Als typische Aufbauten beschreibt u-blox Basis und Rover im Abstand von wenigen hundert Metern. Alternativ bezieht der Rover Korrekturen aus einem Abonnementdienst: von einer festen Referenz im Umkreis von 50 km oder von einem VRS-Dienst, der die Korrekturen für die Position des Rovers rechnet. Das Datenblatt des Moduls (ZED-F9P-04B, Revision R05, 21.03.2024) gibt für RTK 0,01 m + 1 ppm an. Gemessen wurde bei 1 km Basislinie mit Patchantennen auf guter Massefläche, und der ppm-Anteil gilt nur für Basislinien bis 20 km. Rechnerisch sind das bei 20 km Abstand 3 cm. Der Wert gehört zum Modul, nicht zu einem unserer Geräte.
Korrekturdaten per NTRIP und Mobilfunk
NTRIP ist ein Protokoll, das GNSS-Datenströme über das Internet überträgt. Es baut auf HTTP/1.1 auf und wurde beim Bundesamt für Kartographie und Geodäsie zusammen mit der TU Dortmund entwickelt. Im September 2004 wurde Version 1.0 zum Recommended Standard des RTCM. Drei Rollen gehören dazu: Der Server speist die Daten einer Referenzstation ein, der Caster als HTTP-Server verteilt sie, und der Client empfängt sie und gibt sie an den Empfänger weiter. Auf der Seite des Tablets läuft also ein NTRIP-Client, entweder in einer App oder im Empfänger.
In Deutschland ist der übliche Weg SAPOS. Der Dienst der Landesvermessung nutzt mehr als 270 eigene Referenzstationen und liefert Korrekturen über das mobile Internet. Der Dienst HEPS gibt für die Lage 1 bis 2 cm und für die ellipsoidische Höhe 2 bis 3 cm an. Das Datenformat ist RTCM 3.x, die Anmeldung erfolgt mit Nutzername und Passwort. Registriert wird bei der Vertriebsstelle des jeweiligen Bundeslandes oder bei der Zentralen Stelle SAPOS für eine bundesweite Freischaltung. Der einfachere Dienst EPS liefert nur Code-Korrekturen und gibt 0,3 bis 0,8 m für die Lage an. Dafür genügt laut SAPOS ein DGNSS-fähiger Einfrequenzempfänger, für HEPS braucht es einen RTK-fähigen Multi-GNSS-Empfänger und ein Mobilfunkmodem.
Drei Einzelheiten entscheiden im Alltag über den Erfolg. Erstens verlangt der Dienst die Position des Rovers im Format NMEA 0183 GGA zurück, damit er Korrekturen für genau diesen Ort rechnen kann. In Rheinland-Pfalz sind das mindestens alle 10 Sekunden, in Nordrhein-Westfalen mindestens alle 60 Sekunden. Bei einem virtuellen Referenzdienst liefert der Caster ohne diese Rückmeldung nach u-blox keine Korrekturen. Zweitens wählt der Mountpoint die Satellitensysteme: In Rheinland-Pfalz steht n=3 für GPS, GLONASS und Galileo, n=4 zusätzlich für BeiDou. Er sollte zum Empfänger passen. Drittens verwirft der ZED-F9P Korrekturen, die älter als 60 Sekunden sind, und fällt standardmäßig auf eine 3D- oder 3D/DGNSS-Lösung zurück. Ein Funkloch von einer Minute kann den Fix also beenden.
Daraus folgt für das Tablet: Es braucht eine Datenverbindung im Gelände. Welche Mobilfunkoptionen die Geräte haben, beschreibt der Beitrag 5G und LTE im Gerät. Für Länder außerhalb Deutschlands gelten andere Dienste, die hier nicht geprüft wurden.
Interner Empfänger, externe Antenne oder externer Empfänger
Es gibt drei Wege, einen Rover ans Tablet zu bringen. Sie unterscheiden sich darin, wo der Fix berechnet wird und wo die Antenne sitzt.
Interner Empfänger
Hier sitzt alles im Gerät. Das ist am kompaktesten, aber nur sinnvoll, wenn das Datenblatt RTK nennt. Eine Signalangabe wie „GPS L1+L5“ beim Fieldbook N80G2 nennt die Frequenzen, die der Empfänger auswertet, und sagt nichts zu RTK. Ob das Betriebssystem eines Tablets Korrekturdaten an den internen Empfänger weiterreicht, steht in keinem der Datenblätter.
Externe Antenne am Gerät
Mehrere Geräte haben einen Antennenanschluss, damit die Antenne frei auf einem Dach oder Mast sitzen kann. Der Anschluss allein macht aus dem Empfänger keinen RTK-Empfänger. Für die Antenne selbst nennt u-blox Regeln: Der ZED-F9P verlangt eine aktive Antenne, eine Patchantenne braucht eine Massefläche von mindestens 100 bis 150 mm Durchmesser, und für optimale RTK-Leistung sollte der mittlere Signalpegel (C/N0) über 40 liegen. Im Fahrzeug gehört die Antenne nach u-blox mittig auf ein leitfähiges Dach, ohne Neigung, und nicht unter das Armaturenbrett.
Externer Empfänger, zum Beispiel per Bluetooth
Der Empfänger mit eigener Antenne rechnet den Fix selbst, das Tablet zeigt nur Position und Status an. Unter Android läuft das über die Schnittstelle für Testpositionen. Die Android-Dokumentation beschreibt die Entwickleroption „Select mock location app“ als Funktion, um Standorte zu Testzwecken zu fälschen. Eine so gesetzte Position ist laut LocationManager-Referenz für alle Clients über Location.isMock() als Mock-Position erkennbar. Wer diese Variante plant, sollte vorab prüfen, ob die eingesetzte Feldsoftware Mock-Positionen akzeptiert. Der Status des Fixes steht im GGA-Satz: Das Qualitätsfeld ist 4 bei „RTK fixed“ und 5 bei „RTK float“.
Fix-Zeiten: was Datenblätter sagen und was nicht
Die Zeit zwischen „float“ und „fixed“ heißt Konvergenzzeit. Das ZED-F9P-04B-Datenblatt nennt für RTK weniger als 10 s, wenn mehrere Satellitensysteme ausgewertet werden, und weniger als 30 s nur mit GPS. Die Fußnote dazu ist ausführlich: Die Zeit hängt von atmosphärischen Bedingungen, Basislinienlänge, Antenne, Mehrwegebedingungen sowie Sichtbarkeit und Geometrie der Satelliten ab. Ein Wert von weniger als 10 s ist also ein Messwert unter guten Bedingungen und keine Zusage für jeden Standort.
SAPOS nennt für HEPS keine Sekundenzahl. Die Betreiber schreiben nur, dass die Vernetzung der Referenzstationen schnelle Initialisierungen ermöglicht. Für die Geräte im Bestand gibt kein Datenblatt eine Fix-Zeit an. Wer sie braucht, misst sie am Einsatzort mit dem geplanten Aufbau.
Abschattung und Mehrwege: wo RTK an Grenzen kommt
Die SAPOS-Angaben gelten ausdrücklich nur unter Bedingungen: Die Genauigkeit hängt laut Geobasis NRW vom Empfänger, von den örtlichen Gegebenheiten (Abschattungen) und von der Satellitenkonstellation ab. u-blox ergänzt, dass Mehrwege und Satellitensicht an Rover und Basis die Konvergenzzeit beeinflussen. Praktisch heißt das: Zwischen Hauswänden, unter Bäumen oder neben großen Metallflächen dauert der Fix länger oder kommt nicht zustande. Was Mehrwegeausbreitung ist, erklärt der Beitrag zu den Genauigkeitsklassen.
Reißt die Phasenverfolgung ab, fällt der Rover auf „float“ zurück und versucht, den Fix wiederherzustellen. Für schwierige Umgebungen kennt der ZED-F9P ab Firmware HPG 1.50 einen konservativen Modus. Er nimmt eine längere Zeit bis zum ersten Fix oder mehr Float-Lösungen in Kauf, um bei einem Fix nahezu sicher zu sein. u-blox nennt dafür ausdrücklich die Vermessung im städtischen Umfeld. Beim Aufmaß auf der Baustelle (siehe Aufmaß und Dokumentation auf der Baustelle) lohnt sich die Regel, nur Punkte mit Status „fixed“ zu speichern.
Was die Datenblätter im Bestand belegen
Die Tabelle zeigt fünf Geräte aus dem Bestand. Sie führt auf, was das jeweilige Datenblatt zu GNSS, RTK und Antennenanschluss sagt. Wo ein Feld „nicht genannt“ lautet, enthält das Datenblatt dazu keine Angabe.
| Gerät | Display | Schutzart | GNSS und RTK laut Datenblatt | Antennenanschluss laut Datenblatt |
|---|---|---|---|---|
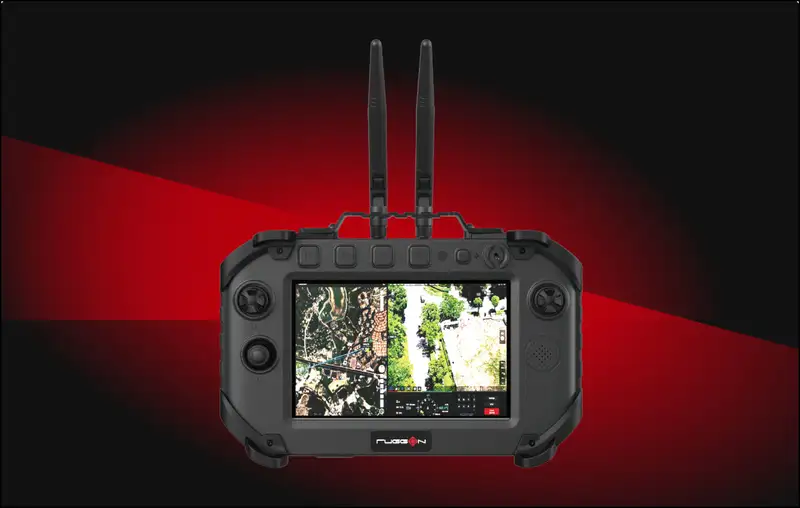
| RuggON SPARK 7 GSS RTK Android 14 Flight Controller | 7 Zoll | IP65 | „GNSS RTK Positioning“ als Merkmal genannt; Empfänger, Konstellationen und Genauigkeit nicht genannt | Nicht genannt |
| RuggON VORTEX 07X | 7 Zoll | IP65 | Optional GNSS (GPS/Galileo/GLONASS/BeiDou/QZSS), Dead-Reckoning oder RTK | Nicht genannt |
| Fieldbook N80G2 | 8 Zoll | IP67 | GPS L1+L5; RTK nicht genannt | Externe GPS-Antenne × 1 |
| Fieldbook N101 | 10,1 Zoll | IP67 | GNSS im Erweiterungssteckplatz; RTK nicht genannt | Externer GPS-Antennenanschluss (PIFA) × 1 |
| Getac ZX80 | 8 Zoll | IP67 | Optional dediziertes GPS L1/L5 (GPS, GLONASS, Galileo, BeiDou); RTK nicht genannt | Optional HF-Durchführung für GPS, WWAN und WLAN |
Das SPARK 7 steht im Mittelpunkt, weil RTK im Produktnamen steht. Das Herstellerdatenblatt (RuggON, Stand 08.01.2026) führt in der Kopfzeile „GNSS RTK Positioning“ auf. Die Spezifikationstabelle nennt bei der Kommunikation Ethernet und Wi-Fi 6E/BT. Ein GNSS-Empfänger, eine Antenne, eine Genauigkeit, eine Fix-Zeit oder ein Mobilfunkmodul sind dort nicht angegeben.
Belegt ist, was das Gerät sonst ausmacht: eine Bodenstation für unbemannte Systeme mit Android 14, 7-Zoll-Display mit 1680 Nits, IP65 und einem Betriebstemperaturbereich von -20 °C bis 50 °C. Das Datenblatt sagt nicht, ob sich „GNSS RTK Positioning“ auf die Position der Bodenstation selbst bezieht. Für RTK-Arbeiten sind vor der Bestellung deshalb drei Punkte mit dem Hersteller zu klären: welcher Empfänger verbaut ist, wie eine Antenne angeschlossen wird und auf welchem Weg die Korrekturdaten aufs Gerät kommen. Das Gerät als Steuerung für Drohnen behandelt der Beitrag Controller mit Display für Drohnen.
Beim VORTEX 07X steht RTK im Text der technischen Daten („or RTK supported“), und zwar als Teil der optionalen GNSS-Ausstattung. Beim SPARK 7 steht es nur als Merkmal in der Kopfzeile. Die Fieldbook- und Getac-Modelle haben Anschlüsse für eine GPS-Antenne, bei der ZX80 optional. RTK steht bei ihnen nicht im Datenblatt, ihr Weg wäre ein Aufbau mit externem Empfänger.
Häufige Fragen
Reicht das interne GPS eines Tablets für RTK?
Nur, wenn der Empfänger RTK beherrscht. Für den SAPOS-Dienst HEPS verlangt die Landesvermessung einen RTK-fähigen Multi-GNSS-Empfänger. Für den gröberen Dienst EPS genügt ein DGNSS-fähiger Einfrequenzempfänger, dort sind 0,3 bis 0,8 m für die Lage angegeben.
Brauche ich eine eigene Basisstation?
In Deutschland nicht, wenn Sie bei SAPOS registriert sind und das Tablet eine Mobilfunkverbindung hat. Eine eigene Basis passt zu kurzen Abständen und zu Orten ohne Netz, dann muss ihr Datenstrom Beobachtungs- und Positionsnachrichten enthalten.
Wie lange dauert es bis zum Fix?
Für das Modul ZED-F9P-04B nennt u-blox weniger als 10 s mit mehreren Satellitensystemen und weniger als 30 s nur mit GPS, jeweils unter günstigen Bedingungen. Für die Geräte im Bestand nennt kein Datenblatt eine Fix-Zeit.
Welches Gerät im Bestand nennt RTK im Datenblatt?
Das RuggON SPARK 7 GSS RTK führt „GNSS RTK Positioning“ als Merkmal, das RuggON VORTEX 07X nennt RTK als Teil der optionalen GNSS-Ausstattung. Bei den übrigen Geräten der Tabelle steht RTK nicht im Datenblatt.
Wer welches Gerät nehmen sollte
Wer ein Steuergerät für unbemannte Systeme sucht und RTK im Gerät erwartet, schaut zuerst auf das SPARK 7. Der RTK-Teil ist dort bisher nur als Merkmal belegt. Wer RTK in einem Fahrzeug braucht, findet im VORTEX 07X ein Gerät, dessen technische Daten RTK-Unterstützung nennen, gebunden an die optionale GNSS-Ausstattung. Wer im Gelände mit einem Tablet arbeitet und die Genauigkeit einem externen Empfänger überlässt, kann ein Gerät mit Antennenanschluss nehmen, etwa das Fieldbook N80G2 oder das Getac ZX80; das Tablet zeigt dann nur an.
Wer eine dokumentierte Zentimetergenauigkeit schuldet, etwa in der Vermessung, sollte sich nicht allein auf eines der genannten Geräte verlassen. Kein Datenblatt nennt eine RTK-Genauigkeit, eine Fix-Zeit oder eine Neigungskompensation. Dafür braucht es einen Vermessungsempfänger mit eigenen Leistungsangaben. Vor jedem Aufbau sind vier Dinge zu klären:
- Welcher Empfänger rechnet den Fix, und was sagt sein Datenblatt zu RTK?
- Wie kommen die Korrekturdaten aufs Gerät, per Mobilfunk, WLAN oder Funkstrecke zur eigenen Basis?
- Ist die Registrierung beim Landesdienst erledigt, und deckt der Mobilfunk das Einsatzgebiet ab?
- Akzeptiert die Feldsoftware einen NTRIP-Client und gegebenenfalls Positionen eines externen Empfängers?
Bei Fragen, welches Gerät zu Ihrem Aufbau passt, unterstützt Sie das RobustBook-Team gerne bei der Auswahl.